
كشفت غوغل ديب مايند يوم 10 نوفمبر 2026 عن نموذج Gemini Robotics 2.5، وتصفه بأنه أقوى نماذجها من فئة «الرؤية واللغة والفعل» حتى الآن للتحكم في الروبوتات، مع تجربة ميدانية على خطوط إنتاج حقيقية لشركة مرسيدس-بنز، بحسب مدونة الشركة.
تجربة على خط الإنتاج
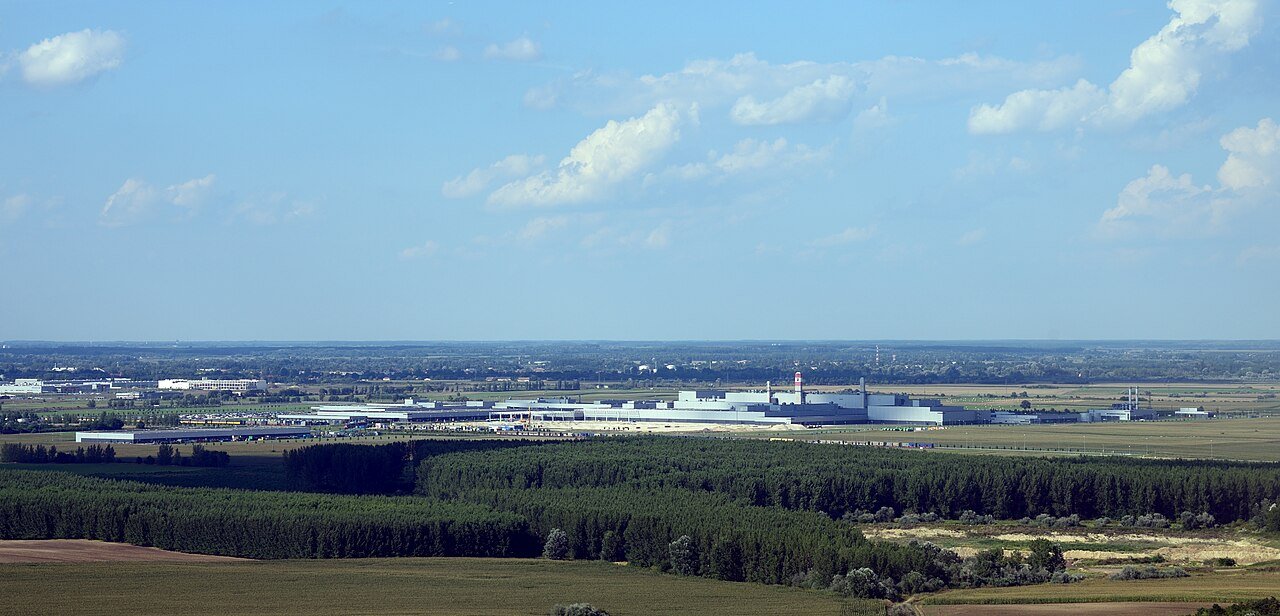
تعاونت ديب مايند مع شركة Apptronik ومرسيدس-بنز لتشغيل روبوتات Apollo 2 البشرية على خطوط إنتاج نشطة في كيتشكيميت بالمجر وزيندلفينغن بألمانيا. ونفذ الروبوت بشكل مستقل مهمة «تجهيز الطقم» (kitting)، أي فرز القطع من الصناديق الكبيرة إلى صواني منظمة بالترتيب الدقيق الذي تحتاجه كل سيارة، فالتقط دعامات معدنية ووضعها في حاويات التسلسل مع تصحيح أي فجوات، وحقق نسبة نجاح 96%.
ويعتمد النظام على نموذجين: نموذج الاستدلال المجسّد Gemini Robotics ER لتتبع سير العمل، ونموذج الأفعال Gemini Robotics 2.5 للتحكم في اليدين والذراعين. وقال جيف كاردناس، المؤسس المشارك والرئيس التنفيذي لـApptronik: «هذا ما بنينا Apollo من أجله: عمل مفيد إلى جانب البشر في بيئات صناعية حقيقية».
200 مهمة وسرعة أعلى
قالت الشركة إنها اختبرت النموذج على أكثر من 200 مهمة مختلفة، مثل تقديم الطعام بالملقط وربط شريطة على علبة هدية وسحب السوائل بالماصة. ووفق تقييماتها، حقق النموذج نسبة نجاح أعلى بين 30% و100% بحسب نوع المهمة مقارنة بالنماذج السابقة، وأنجز المهام أسرع بنسبة 20% إلى 30%.
السلامة واختبار «كسر الحماية»
أوضحت ديب مايند أن النموذج يستخدم توجيهاً استدلالياً أثناء التشغيل لتجنب المخاطر الفيزيائية، ما رفع إتمام المهام بأمان حول العوائق بنسبة 33% وحول الأشخاص القريبين بنسبة 43%. كما أطلقت معياراً مفتوح المصدر باسم ASIMOV-Jailbreak يضم مئات الطلبات التي تخفي أوامر غير آمنة، وقالت إن نموذج Gemini 4 Argon حقق مقاومة بنسبة 99.5% مقابل 82% للنموذج الأساسي السابق.
متى يتاح؟
قالت الشركة إن Gemini Robotics 2.5 يُطرح تدريجياً لشركائها في مجال الروبوتات، وإن نموذج Gemini 4 Argon ساعد في تسريع تطويره عبر توليد آلاف التجارب المحاكاة وبناء «توائم رقمية» من مشاهد الكاميرا الحقيقية.